
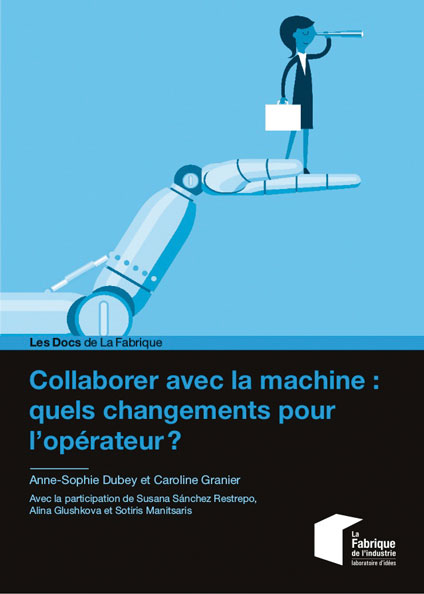
Depuis les années 1960, la robotique a participé à la transformation de l’industrie. Aujourd’hui encore, elle présente de vastes opportunités pour gagner en productivité, flexibilité et capacité de personnalisation. La robotique collaborative est l’une d’entre elles. Alors, imaginez que l’opérateur de l’usine du futur travaille avec un robot. En sera-t-il le maître ou l’assistant ? Quel contact physique peut-il avoir avec lui tout en étant en sécurité ? Comment peut-il se synchroniser avec lui ? Comment leur collaboration peut-elle être le reflet d’une complémentarité entre les qualités de l’un et de l’autre ? C’est à ces questions que se propose de répondre cette étude à partir d’avancées technologiques appliquées ou en cours d’application dans le domaine de la robotique collaborative. S’appuyant sur la thèse de Susana Sánchez Restrepo, co-lauréate de l’édition 2019 du Concours Etudiants et Jeunes Chercheurs organisé par La Fabrique, l’étude évoque des résultats de recherche du centre de robotique de Mines ParisTech. L’analyse met en évidence de nouveaux modes d’interaction possibles entre l’humain et le robot collaboratif en distinguant le cas du cobotoutil du cobot-collègue. Elle présente aussi les diverses manières dont le robot collaboratif peut apprendre à travailler avec l’opérateur, grâce à l’intelligence artificielle ou à des interfaces de programmation intuitive. Cette collaboration répond à de multiples enjeux : augmenter la productivité, gagner en flexibilité et améliorer l’ergonomie des postes de travail.
www.la-fabrique.fr
www.pressesdesmines.com/categorieproduit/default-category/hors-collection
Date de publication : janvier 2021
Sur le même sujet
septembre 2026
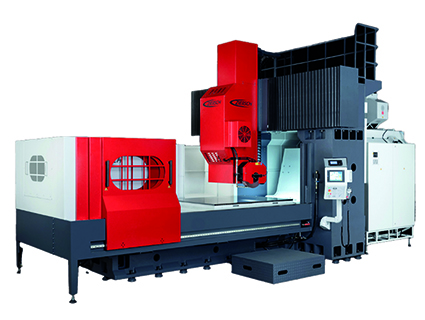
L'installation prochaine chez Jone Orti d'une rectifieuse plane à portique Ziersch illustre la capacité d'ERS à traiter un projet de A à Z. Source : ERS Spécialisée dans les opérations [...]
septembre 2026
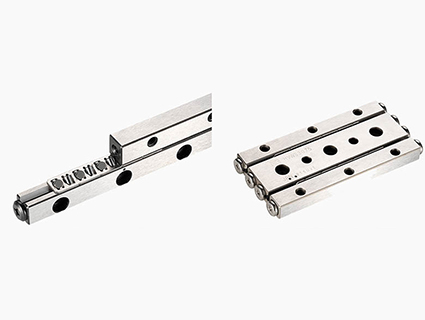
Le guidage linéaire HV se compose d’un ensemble de quatre rails, de deux cages à rouleaux de type RH équipées de rouleaux de précision disposés en croix, ainsi que de [...]
septembre 2026
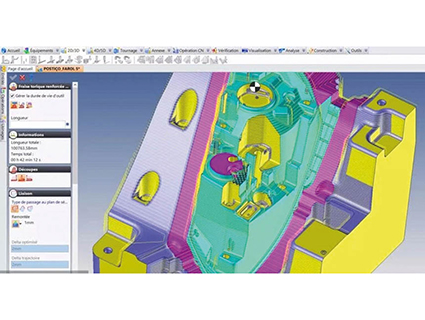
Les moules d’injection de haute précision sont conçus par le bureau d’études de BSM Précision avec le logiciel de CFAO TopSolid à partir du cahier des charges du client. Source [...]